


Az elektromos járművek kormányrendszerei, mint az elektromos járművek kulcsfontosságú rendszerei, jelentősen eltérnek az üzemanyaggal{0}}meghajtott járművek kormányrendszereitől. Főleg három kategóriába sorolhatók: elektromos szervokormány (EPS), elektro-hidraulikus szervokormány (EHPS) és-vezetékes{4}}kormányzás (SBW). Mindegyik típus eltérő működési elvekkel, előnyökkel, hátrányokkal és alkalmazási körrel rendelkezik. Ez a cikk az elektromos járművek három kormányrendszerének összetételét és működési elveit részletezi.
I. Elektromos szervokormány (EPS)
EPSjelenleg az elektromos járművek leggyakrabban használt kormányrendszere. Elektromos motorral segíti a kormányzást, felváltva a hagyományos hidraulikus szervokormányt (HPS).
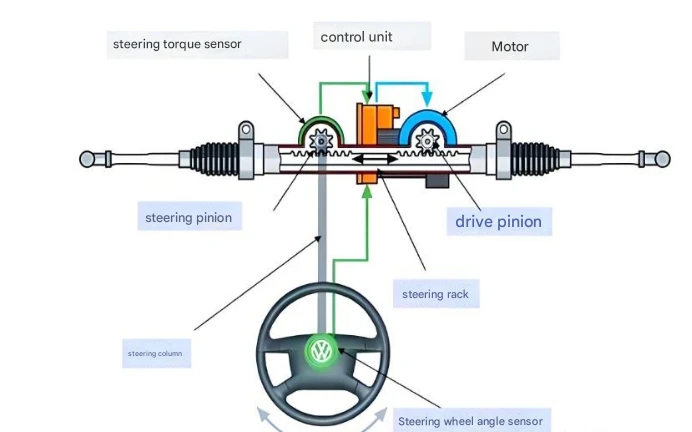
1. Az EPS összetétele
Az EPS főként a következő összetevőkből áll:
(1) Nyomatékérzékelő: Érzékeli a kormánykerék forgásának nyomatékát és irányát (a vezető szándéka).
(2) Kormányszög-érzékelő: Figyeli a kormánykerék szögét (egyes rendszerekben a nyomatékérzékelőbe integrálva).
(3) Járműsebesség-érzékelő: Járműsebesség-jeleket ad (a kormányrásegítés szintjének dinamikus beállításához).
(4) Elektronikus vezérlőegység (ECU): Az érzékelőadatokat valós időben dolgozza fel, és kiszámítja a szükséges kormányzási rásegítést.
(5) Erős{1}}motor: Általában kefe nélküli egyenáramú motor (BLDC), amely egy redukciós mechanizmuson (pl. csigahajtómű) keresztül továbbítja a nyomatékot a kormányoszlopnak vagy a fogaslécnek.
(6) Csökkentő mechanizmus: Felerősíti a motor nyomatékát a kormányrendszer meghajtásához.
2. Az EPS működési elve
(1) A vezető szándékának észlelése Amikor a vezető elfordítja a kormánykereket, a nyomatékérzékelő méri a kormánytengely torziós nyomatékát, a kormányszög-érzékelő pedig rögzíti a kormányzási szöget, mindkét jelet küld az ECU-nak. A járműsebesség-jelek szinkronban kerülnek bemenetre (pl. csökkentett, nagy sebességnél több segítségre van szükség a stabilitás növeléséhez).
(2) Az ECU kiszámítja a segítségnyújtási igényt Az ECU a nyomaték, a jármű sebessége és a jármű állapota (pl. dőlésszög egyes csúcskategóriás modellekben) alapján kiszámítja a célsegédletet, és PWM jelet ad ki a motor vezérléséhez.Algoritmuspéldák:
Alacsony-sebességű parkolás: A teljesítmény-segédmotor nagy nyomatékot ad ki (az erőfeszítés nélküli kormányzás érdekében).
Nagy-sebességű vezetés: Csökkent a segítségnyújtás (az útérzet javítása és a túlzott-érzékenység elkerülése érdekében).
(3) A motor kormányzási rásegítést hajt végreA motor egy redukciós mechanizmuson (pl. csigakerék, szíj) keresztül továbbítja az erőt a kormányoszlopnak, vagy közvetlenül hajtja meg a fogaslécet (a különböző EPS típusok között szerkezeti különbségek vannak, lásd alább). A motorrásegítés iránya összhangban van a vezető kormányzási irányával (a nyomatékérzékelő polaritása alapján ítélve).
(4) Visszajelzés és korrekcióA rendszer folyamatosan figyeli a kormánykerék forgatónyomatékát és a tényleges kormányzási szöget, dinamikusan beállítva a motor teljesítményét a zárt-hurkú vezérlés elérése és a túlzott-rásegítés vagy késés elkerülése érdekében.
3. Az EPS osztályozása és alkalmazási köre
A motor különböző beépítési helyzetei alapján az EPS a következő típusokra osztható:
| Írja be | Motor pozíció | Alkalmazható járműmodellek | Jellemzők |
|---|---|---|---|
| C-EPS (oszlop-típusú EPS) | A kormányoszlopra szerelve | Kompakt autók, mikroautók | Egyszerű szerkezet, alacsony költség, de alacsony segítségnyújtás |
| P-EPS (Pinion-type EPS) | A kormánykerékre szerelve | Kompakt/közepes autók | Mérsékelt segítség,{0}}kiegyensúlyozott teljesítmény |
| R-EPS (Rack-típusú EPS) | Közvetlenül meghajtja a kormányrudat | Nagy és közepes méretű{0}}autók, SUV-k | Nagy teljesítmény, gyors reagálás, alkalmas nehéz tehergépjárművekhez |
| DP-EPS (kettős-fogasfogas EPS) | Két motor hajtja a fogaskereket és a fogaslécet | Nagy{0}}teljesítményű autók, luxusautók | Pontosabb kormányzás, jobb dinamikus reakció |
4. Az EPS előnyei és hátrányai
Előnyök
(1) Nagy energiahatékonyság, hatótáv{1}}barát: Közvetlenül elektromos motorral hajtva, az EPS-hez nincs szükség hidraulikus szivattyúra, és rendkívül alacsony az energiaveszteség (a hagyományos HPS folyamatosan fogyasztja a motor teljesítményét). Az elektromos járművek esetében a megtakarított energia közvetetten növelheti a hatótávolságot (kb. 3%-5%-os energiahatékonyság-optimalizálás).
(2) Rugalmasan állítható kormányrásegítés: A rásegítés szintje szoftveren keresztül dinamikusan állítható, hogy alkalmazkodjon a különböző forgatókönyvekhez (pl. könnyű kormányzás alacsony sebességnél, stabil kormányzás nagy sebességnél), és még személyre szabott vezetési módokat is támogat (sport/komfort).
(3) Egyszerű szerkezet, alacsony karbantartási költség: Megszünteti a hidraulikaolajat, szivattyúkat, csővezetékeket és egyéb alkatrészeket, csökkentve az olajszivárgás kockázatát és a későbbi karbantartás szükségességét.
(4) Erős környezeti alkalmazkodóképesség: Nem befolyásolják a szélsőséges hőmérsékletek (a hidraulikaolaj alacsony hőmérsékleten besűrűsödik a hidraulikus rendszerekben, ami kormányzási késleltetéshez vezet).
(5) Az Advanced Driver Assistance Systems (ADAS) támogatása: Kompatibilis az olyan ADAS funkciókkal, mint a sávtartás és az automatikus parkolás.
Hátrányok
(1) Gyenge útérzet visszajelzés: Az elektromos rásegítés szimulált útérzete kevésbé természetes, mint a hidraulikus rendszereké.
(2) Az elektronikus vezérlőrendszer megbízhatóságától való függés: A motor, az érzékelők vagy a vezérlőszoftver meghibásodása a segítség hirtelen elvesztését okozhatja (bár a redundancia kialakítása megvan, a kockázatok továbbra is fennállnak).
(3) Elégtelen segítség nagy-terhelés esetén: A nagy-teljesítményű motorok költségesek, és egyes alacsony-árú modellek nem kaphatnak elegendő segítséget extrém munkakörülmények között (pl. álló helyzetben történő kormányzás).
II. Elektro-Hidraulikus szervokormány (EHPS)
Az elektromos teherautók nagy terhelése és az erősebb kormányrásegítés szükségessége miatt egyes modellek elektro{0}}hidraulikus szervokormányt (EHPS) alkalmaznak, amely a hagyományos hidraulikus szervokormány (HPS) alapján elektronikus vezérlési technológiát vezet be az energiahatékonyság és az irányíthatóság javítása érdekében.

1. Az EHPS összetétele
Az EHPS rendszer főként a következő összetevőkből áll:
(1) Elektro-hidraulikus szivattyú (a hagyományos motoros-hajtású hidraulikus szivattyú helyett) Elektromos motorral hajtva, a motortól függetlenül működik, alkalmas elektromos járművekhez. Általában kefe nélküli egyenáramú motort (BLDC) vagy állandó mágneses szinkronmotort (PMSM) alkalmaz az energiahatékonyság javítása érdekében.
(2) Hidraulikus erő-rásegítő mechanizmus (fogasléces fogaskerék vagy recirkulációs golyós kormánymű) Hasonló a HPS-hez, de a hidraulikus nyomást pontosan az elektronikus vezérlőrendszer állítja be.
(3) Elektronikus vezérlőegység (ECU) Az elektro-hidraulikus szivattyú forgási sebességét és nyomását olyan jelek szerint állítja be, mint például a jármű sebessége és a kormánynyomaték.
(4) Hidraulika tartály, hidraulika csővezetékek, kormányszelep Ugyanaz, mint a hagyományos HPS, felelős a hidraulikaolaj tárolásáért és áramlásszabályozásáért.
2. Az EHPS működési elve
(1) Jelgyűjtés Amikor a vezető elfordítja a kormánykereket, a kormánykerék nyomatékérzékelője érzékeli a vezető kormányzási szándékát (a kormányerő nagyságát és irányát). A járműsebesség-érzékelő az aktuális járműsebesség-információkat szolgáltatja (alacsony sebességnél több segítség, nagy sebességnél kevesebb segítség).
(2) Az ECU kiszámítja a szükséges segítséget Az olyan adatok alapján, mint a nyomaték, a jármű sebessége és a kormányzási szög, az ECU kiszámítja a megfelelő hidraulikus nyomásigényt, és szabályozza az elektro{1}}hidraulikus szivattyú forgási sebességét.
Alacsony sebesség (pl. parkolás): A motor nagy sebességgel működik, hogy nagy mennyiségű hidraulikaolajat biztosítson a könnyű kormányzás érdekében.
Nagy sebesség: A motor lelassul, hogy csökkentse a rásegítést, javítsa a kormánykerék "stabilitását" és javítsa a vezetési stabilitást.
(3) Az elektro-hidraulika szivattyú nyomást biztosítA motor meghajtja a hidraulika szivattyút, amely nyomás alá helyezi a hidraulikaolajat és eljuttatja azt a kormányvezérlő szelephez. A kormánykerék forgatónyomatékának irányától függően a vezérlőszelep a hidraulikaolajat a hidraulikahenger megfelelő kamrájába vezeti, és megnyomja a fogaslécet vagy a kormányrúdot.
Alacsony sebesség/nagy terhelés: Növelje a hidraulikus nyomást a könnyebb kormányzás érdekében.
Nagy sebesség/terhelés nélkül: Csökkentse a hidraulikus nyomást a segítségnyújtás csökkentése és a vezetési stabilitás javítása érdekében.
(4) A hidraulikaolaj keringése A rásegítés befejezése után a hidraulikaolaj visszafolyik a tartályba, és zárt-körű keringést hoz létre.
3. Az EHPS előnyei és hátrányai
Előnyök
(1) Nagy-nyomaték-rásegítés: Alkalmas nehéz-elektromos teherautókhoz és haszongépjárművekhez, erősebb kormányzási erőt biztosítva, mint az EPS.
(2) Nagy megbízhatóság: A kiforrott hidraulikus rendszer extrém munkakörülmények között (pl. alacsony hőmérséklet, nagy terhelés) is stabilan működik.
(3) Mérsékelt költség: Gazdaságosabb, mint az EPS (nagy-teljesítményű motorral + redukciós mechanizmussal felszerelve), és energiahatékonyabb-, mint a hagyományos HPS.
Hátrányok
(1) Viszonylag magas energiafogyasztás: Az elektro-hidraulikus szivattyú folyamatosan működik, és több energiát fogyaszt, mint az EPS (de energiahatékonyabb-, mint a hagyományos HPS).
(2) Összetett szerkezet: Hidraulikus csővezetékeket, tartályokat és egyéb alkatrészeket igényel, némileg problémásabb karbantartással, mint az EPS.
(3) Kissé lassú reakció: A hidraulikus rendszer dinamikus beállítási sebessége valamivel alacsonyabb, mint az EPS-é.
III. Vezetékes-irányítás (SBW)
Vezetékes-vezetés-(SBW)a kormányrendszerek jövőbeli fejlesztési iránya. Teljesen megszünteti a mechanikus kapcsolatot a kormánykerék és a kerekek között, és teljes mértékben elektromos jelekre támaszkodik a kormányzás vezérléséhez.
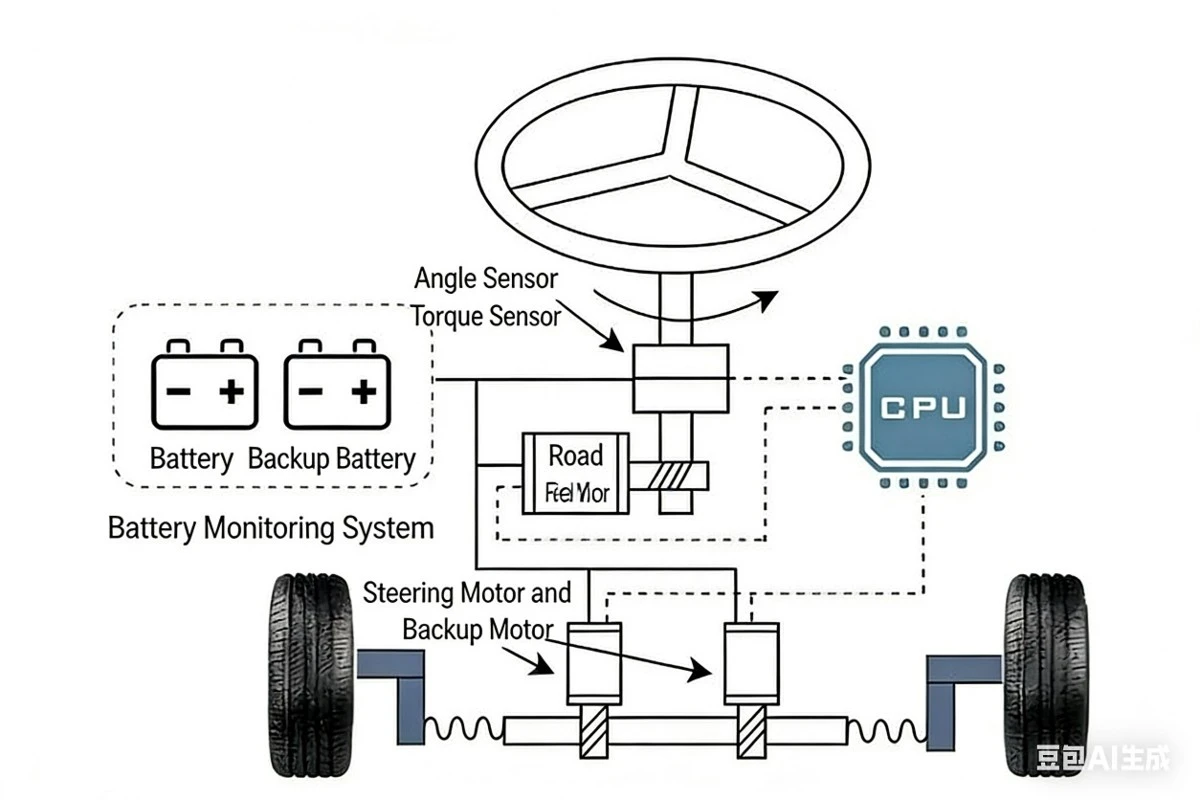
1. Az SBW összetétele
Az SBW rendszer főként a következő alkatrészekből áll:
(1) Kormánykerék-modul Felelős a vezető kormányzási szándékának észleléséért és az útérzeti visszajelzések szimulálásáért, beleértve a kormánykerék nyomaték-/szögérzékelőjét, az útérzetet visszajelző motort és a kormánykerék elektronikus vezérlőegységét.
(2) Kormányműködtető modulA kerékkormányzás meghajtásáért felelős, a hagyományos kormányoszlop és fogasléc és fogasléces mechanizmus cseréjéért, beleértve: kormányhajtómotort, kormányszög-érzékelőt és redukciós mechanizmust (pl. golyós csavar vagy fogaskerék-készlet).
(3) Elektronikus vezérlőegység (ECU) Az SBW „agya”, amely a jelfeldolgozásért és a rendszerkoordinációért felelős, beleértve a fő ECU-t és a redundáns ECU-t.
(4) Redundáns biztonsági rendszer.
2. Az SBW működési elve
(1) Jelgyűjtés (kormánykerék modul)
Nyomaték/szögérzékelő: Érzékeli a vezető kormánykerék forgásának erejét és szögét, és elektromos jelekké alakítja át.
Jelek, például járműsebesség és elfordulási sebesség: A jármű állapotának (pl. ESP, ABS adatok) lekérése a CAN buszon keresztül az optimális kormányzási reakció kiszámításához.
(2) Elektronikus vezérlés (ECU{1}}döntéshozatal)
Fő ECU: Kiszámítja a célkormányzási szöget (dinamikusan beállítja a kormányzási arányt a jármű sebességével, vezetési móddal stb. kombinálva) és az útérzet visszajelzésének intenzitását (szimulálja a gumiabroncsok és az útfelület közötti kölcsönhatási erőt) az érzékelő jelei alapján.
Redundáns ECU: Valós időben figyeli a fő rendszert, és azonnal átveszi vagy aktiválja a vészüzemmódot, ha hibát észlel (pl. jelvesztés, motor rendellenesség).
(3) Kormányzás végrehajtása (kerékhajtás)A kormányzás végrehajtó motorja (általában nagy-nyomatékú, kefe nélküli motor) közvetlenül hajtja a fogaslécet vagy a kormánycsuklót, hogy elfordítsa a kerekeket. A helyzetérzékelő valós időben visszaadja a kerekek tényleges kormányzási szögét, hogy elérje a zárt -köri utasítások végrehajtását és az ECU utasításainak pontos végrehajtását.
(4) Útérzet szimuláció (kormánykerék visszacsatolása) Az útérzet visszacsatoló motorja programozható ellenállást fejt ki a kormánykeréken, hogy szimulálja a hagyományos kormányrendszerek mechanikus útérzetét (pl. egyenetlenségek, a gumiabroncsok tapadásában bekövetkező változások).
3. Az SBW előnyei és hátrányai
Előnyök
(1) Nincs mechanikus csatlakozás: Javítja az alváz elrendezésének rugalmasságát és növeli a belső teret.
(2) Változtatható kormányáttétel: A kormánykerék elfordulási szöge és a kerékkormányzási szög szabadon állítható (pl. érzékenyebb kormánykerék alacsony sebességnél, stabilabb nagy sebességnél).
(3) Tökéletesen alkalmazkodik az autonóm vezetéshez: A kormányzás teljes mértékben vezérelhető számítógéppel a vezető beavatkozása nélkül.
(4) Biztonságosabb ütközésvédelem: Nincs kormányoszlop, amely ütközés esetén nem hatol be a vezetőtérbe.
Hátrányok
(1) Magas költség: Nagy{1}}megbízhatóságú elektronikus alkatrészeket és redundáns rendszereket igényel.
(2) Szabályozási korlátozások: Jelenleg egyes országok megkövetelik a részleges mechanikus tartalékok megtartását (pl. a Toyota SBW rendszere továbbra is megtartja a tengelykapcsoló vészhelyzeti csatlakozását).
(3) Fogyasztói elfogadás: Egyes felhasználóknak kétségei vannak a "nincs mechanikus kapcsolat" kormányzási módszerrel kapcsolatban.
IV. Összegzés
Ez a cikk három különböző típusú kormányrendszert mutat be elektromos járművekhez és működési elveiket. Az elektromos teherautók nagy kormányterhelése miatt az EHPS (Elektro-Hidraulikus szervokormány) jelenleg is a fő megoldás, amely jó egyensúlyt biztosít a rásegítés intenzitása, megbízhatósága és költsége között. A nagy teljesítményű EPS technológia kifejlesztésével azonban egyes elektromos teherautók a jövőben áttérhetnek EPS vagy hibrid kormányrendszerre. Jelenleg még mindig az EPS a legköltséghatékonyabb-megoldás, és széles körben használják. Az elektromos járművek kormányzási rendszereinek jövője az EPS-ről (elektromos szervokormány) az SBW-re (Steer-By-Wire) fog fejlődni, és az SBW a nagyobb rugalmasság és az autonóm vezetéssel való kompatibilitás fősodrává válik.